


 AnyBody 適用例
異なるマグカップ把持姿勢における手指部に生じる力学的負荷の定量化
概要
日常生活の中で手指部に生じる力学的負荷を把握することは、手指部の障害予防の観点から重要な事項と考えられます。しかし、現在のセンシング技術では、ある物体を操作・把持する際に、物体・手指間に作用する力を制限なく正確に計測することは困難です。一方で、AnyBodyを用いた数値シミュレーションでは、あくまでも物理法則に基づく推定にはなってしまいますが、モデリング次第では物体把持などの日常生活動作に近い状況下における手指部の力学的負荷を定量化することが可能です。そこで本事例では、日常生活動作のなかでも実施頻度が高いことが想定されるコップ・カップの把持動作を対象として、異なる把持姿勢でコップ・カップを把持した場合に手指部に作用する力学的負荷がどのように変化するのかを検討します。
AnyBodyで利用できる3つの手モデル
AnyBodyでは、下図に示す3つの手モデルが用意されています。
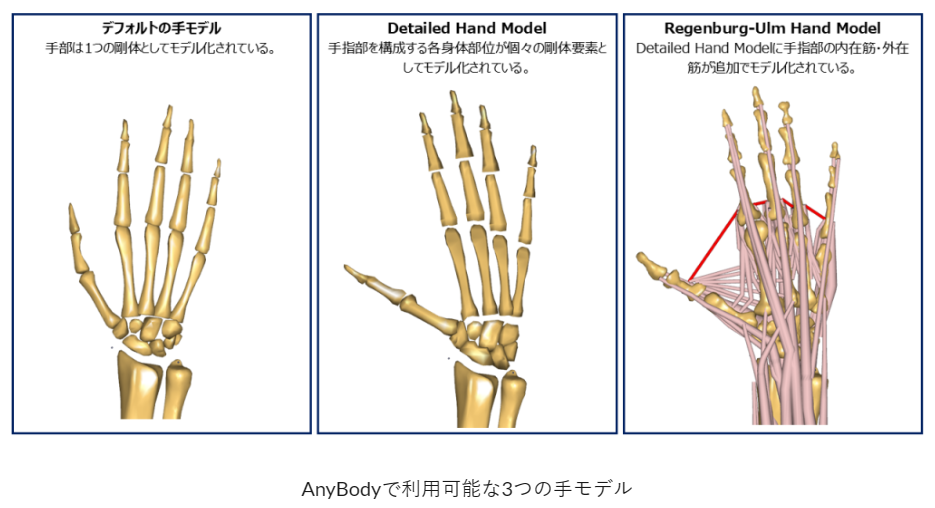
デフォルトの手モデルは、形状だけを見れば指の細部まで作りこまれているようにも見えますが、実際は単一のセグメントとしてモデル化されているため、手指部の動き、手指部を動かすための筋肉の活動量や手指部関節の負荷の定量化をすることができません。
手指部の動きをトレースできる手詳細モデルとしてDetailed Hand ModelとRegensburg-Ulm Hand Modelの2つのモデルも用意されています。この2つの手詳細モデルは手指部を構成する各身体部位が独立したセグメントしてモデル化されているため、物体の把持などのデフォルト手モデルでは不可能だった手指部の細かい解析が可能となります。
各モデルについては過去の解析事例でも紹介しておりますので、併せてご確認ください。
AnyBody最上位の手詳細筋骨格モデル(レーゲンスブルク・ウルムハンドモデル Regensburg-Ulm Hand Model:RUHM)
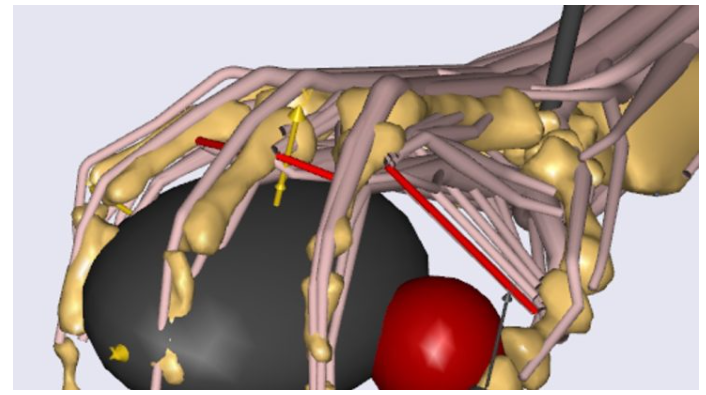
AnyBody最上位の手詳細筋骨格モデル(レーゲンスブルク・ウルムハンドモデル Regensburg-Ulm Hand Model:RUHM)
Detailed Hand Modelを用いたマグカップ把持動作の解析
把持対象のモデル化
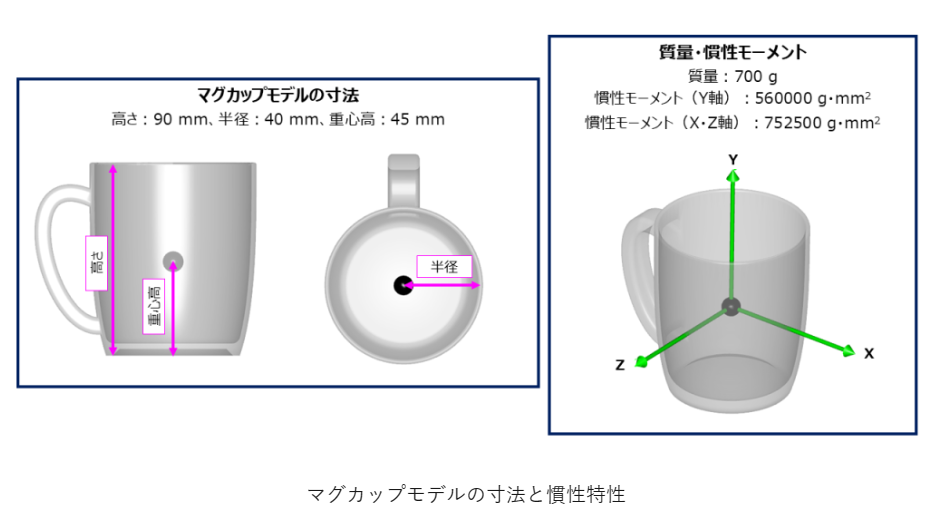
マグカップは高さ90 mm、半径40 mm、質量700.0 gの円柱体としてモデル化しました。物体の重心は高さ45 mmの位置にあると仮定し、重心周りの慣性モーメントは円柱体の慣性モーメントの公式より算出しました。なお、重心位置および慣性モーメントの設定において、マグカップの把手部の質量分布の影響については単純化のために無視しています。
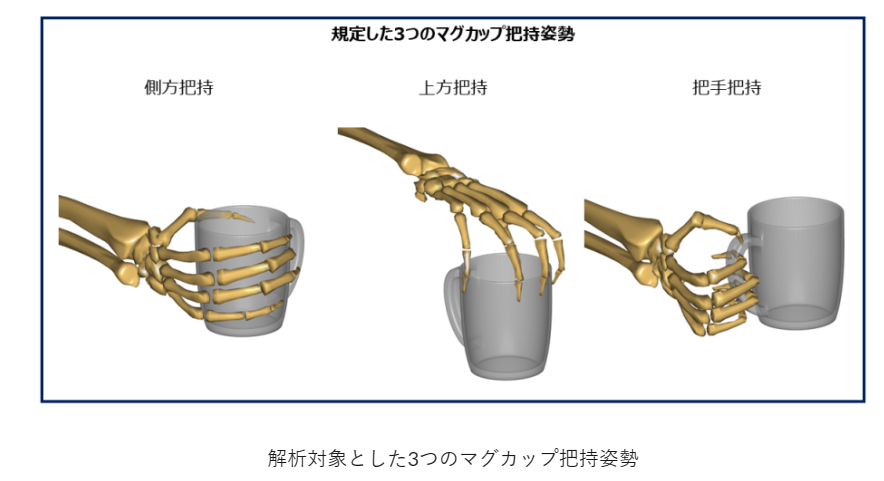
3つの把持姿勢
Yangらの物体把持動作の分類を参考にして、側方把持・上方把持・把手把持の3つのマグカップ把持姿勢を解析対象としました。
手指部とマグカップの間に作用する反力の算出
手指部に設定した59か所の接触点にAnyBodyの反力推定機能を応用した静止摩擦モデルを設定しました。この反力推定機能を応用した静止摩擦モデルによって、マグカップ把持姿勢に手指部とマグカップの間に作用する反力が算出されます。
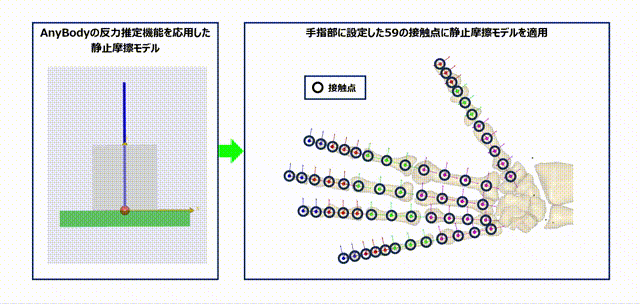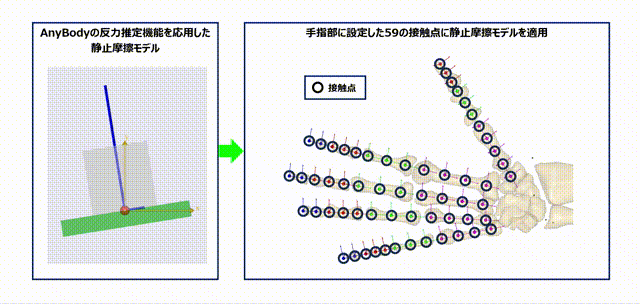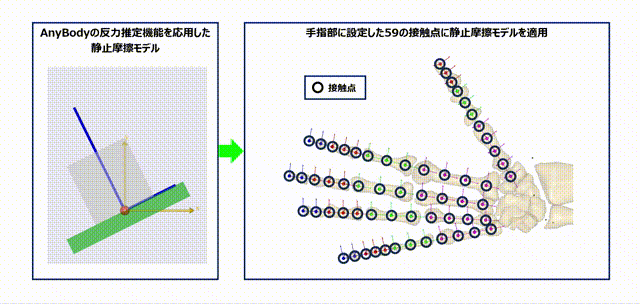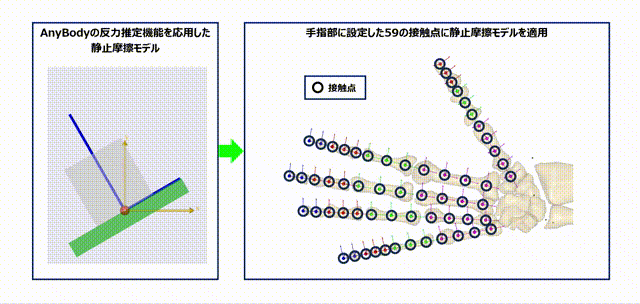
AnyBodyの反力推定機能を応用した静止摩擦モデルと、静止摩擦モデルを適用した手指部の接触点
解析の実行
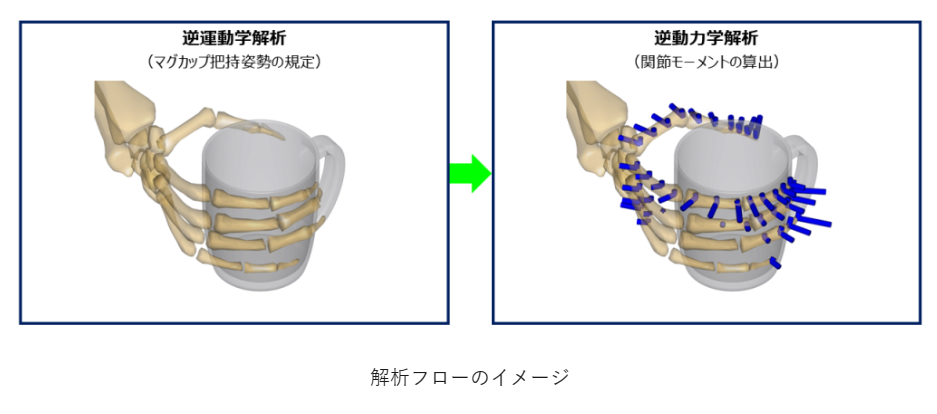
逆運動学解析によって側方把持・上方把持・把手把持の3つのマグカップ把持姿勢を規定し、規定した姿勢を成立させるために必要な各手指部関節の関節モーメントおよび手指部・マグカップ間反力を逆動力学解析で算出しました。
 評価項目
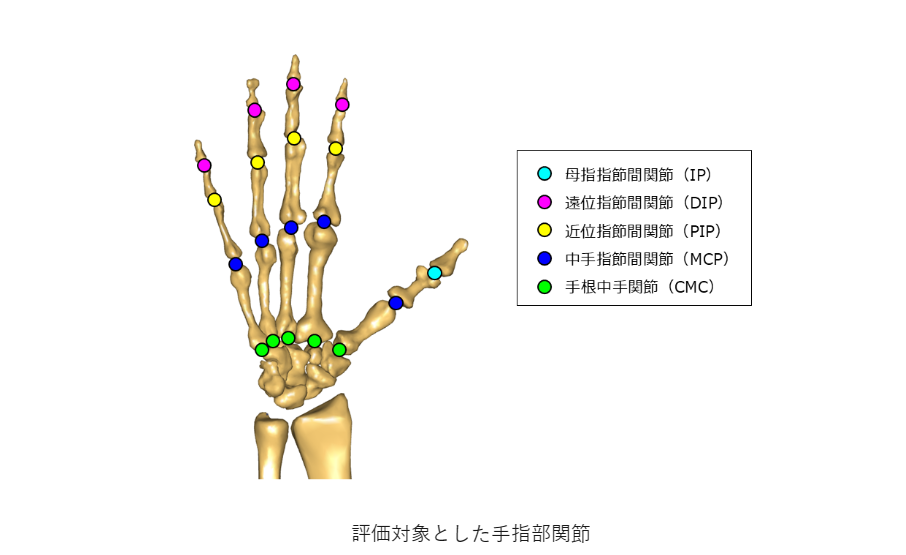
下図に示す、手根中手関節(CMC)、中手指節間関節(MCP)、近位指節間関節(PIP)、遠位指節間関節(DIP),母指指節間関節(IP)に作用する関節モーメントを、側方把持・上方把持・把手把持の3つのマグカップ把持姿勢間で比較しました。
結果
側方把持・上方把持・把手把持において、各指節間関節に生じる関節モーメントに異なる傾向が見られました。また、関節モーメントの絶対値の総和は、側方把持、上方把持、把手把持の順で高くなっていました。
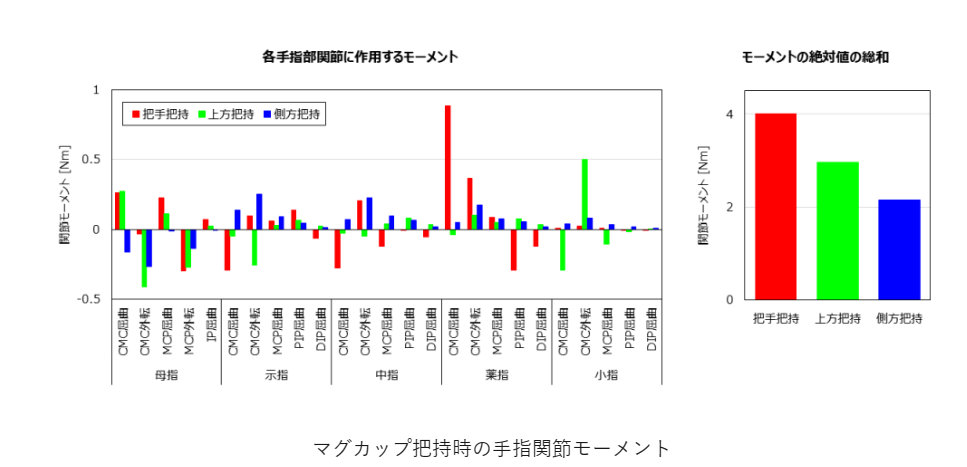
CMCは手根中手関節,MCPは中手指節間関節,PIPは近位指節間関節,DIPは遠位指節間関節,IPは母指指節間関節をそれぞれ表している.
結論
本事例では、マグカップ把持時の姿勢の違いによって手指部に生じる関節モーメントが増減することを示しました。
この知見は、変形性手関節症などの手指部に関連する疾患を有する者への日常生活動作指導や、手指部に作用する力学的負荷を軽減できる製品形状の考案・作成・評価など、といった手の人間工学に資する基礎的な知見となりえると考えています。
参考文献
1.Yang, Y.; Fermüller, C.; et al. Grasp type revisited: A modern perspective on a classical feature for vision, 2015 IEEE Conference on Computer Vision and Pattern Recognition (CVPR), Boston, MA, USA, 2015, p.400-408.